Системаи санҷиши бор ва воситаҳои нақлиёти кӯчонидашаванда
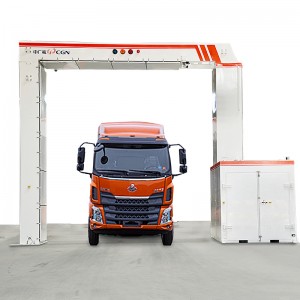
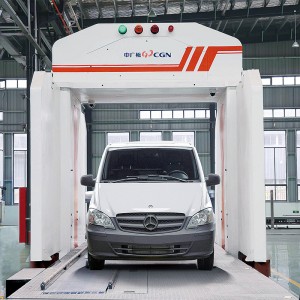
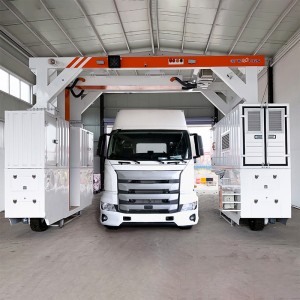
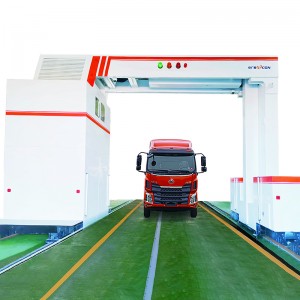
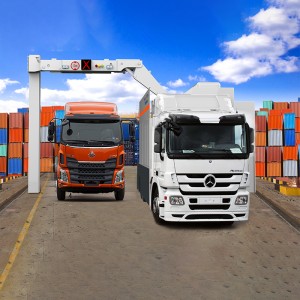
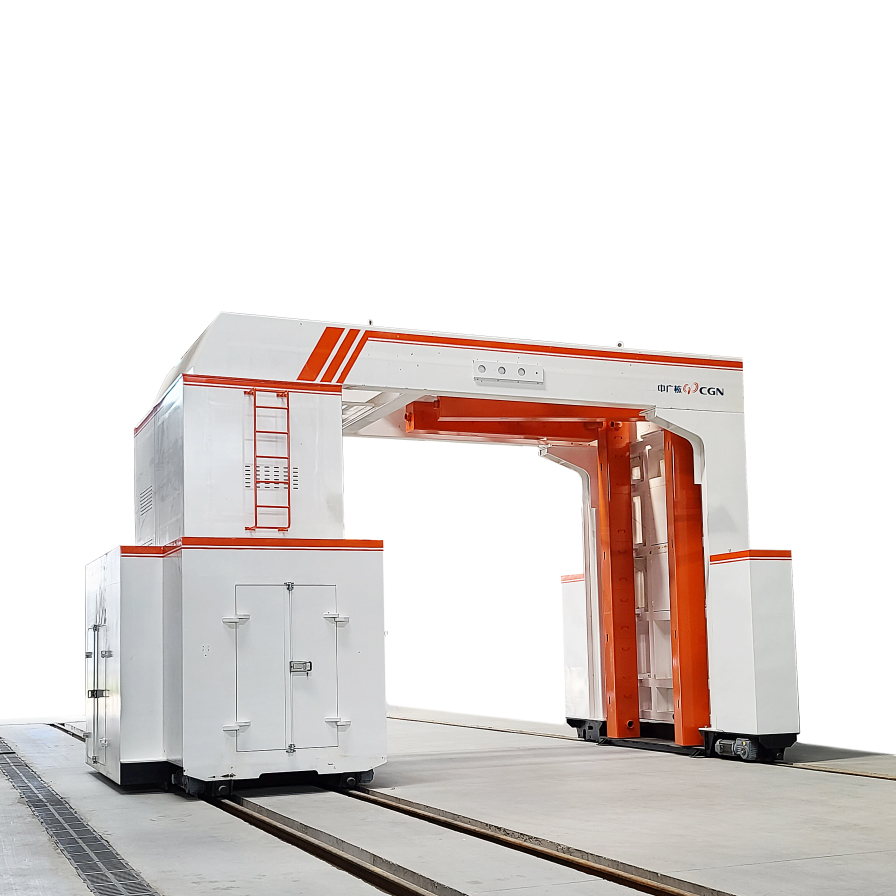
Системаи санҷиши бор ва воситаҳои нақлиёти BGV6100 бо суръатбахши хаттии электронӣ (Linac) ва детектори нави PCRT муҷаҳҳаз шудааст, ки аз рентгени дугона энергия ва алгоритмҳои пешрафтаи муайянкунии мавод барои ноил шудан ба сканкунии перспективӣ ва тасвири бор ва воситаҳои нақлиёт, муайян кардани молҳои қочоқӣ истифода мебарад. Система ду ҳолати корӣ дорад: режими ронандагӣ ва режими сканкунии мобилӣ. Дар режими сканкунии мобилӣ, система дар рельси заминӣ ҳаракат мекунад, то воситаҳои нақлиёти боркашро скан кунад. Ҷойгиркунии система қулайии истифодаи маҳаллиро ба назар мегирад. Дар даромадгоҳи воситаи нақлиёт консоли амалиётӣ насб карда шудааст. Кормандони роҳнамои пеш масъули оғози раванди санҷиш пас аз омода шудани воситаи нақлиёт мебошанд ва метавонанд тамоми раванди санҷишро дар тӯли раванд мушоҳида кунанд. Пас аз ошкор шудани норасоӣ, раванди санҷишро фавран қатъ кардан мумкин аст. Пас аз анҷом додани тафсири тасвири тасвири воситаи нақлиёт, тарҷумони тасвири воситаи нақлиёти қафо метавонад тавассути консол бо роҳнамои пеши пеш муошират кунад ва натиҷаи тафсирро тавассути сигнали огоҳкунандаи мувофиқ диҳад.

- Иқтидори бештари интиқол, на камтар аз 120 воситаи нақлиёти боркаш дар як соат дар ҳолати мошингард ва на камтар аз 25 воситаи нақлиёти боркаш дар як соат дар ҳолати сканкунии мобилӣ
- Бехатарии радиатсионӣ барои ронанда, дорои функсияи хориҷ кардани кабинаи мошини боркаши худкор ва гузариши як тугма ба ҳолати сканкунии мобилӣ мебошад
- Технологияи IDE, дастгирии фарқгузории мавод
- Интерфейси фаровони ҳамгироии система
- Қобилияти баландтари воридшавии пӯлод
- Системаи пешрафтаи идоракунии иттилооти тасвир. Нигоҳдорӣ, ҷустуҷӯ, дидан, содирот ва дигар функсияҳои иттилооти воситаи нақлиёт, аз ҷумла тасвирҳои перспективӣ, функсияҳои идоракунии марказонидашудаи шабакавиро дастгирӣ мекунанд.
- Интерфейси амалиёти муштарӣ: Тарҳи интерфейси амалиёти муштарии системаи нармафзори таҷҳизот оқилона ва барои корбар қулай аст, интерфейс равшан ва мухтасар аст, амалиёт қулай аст, конфигуратсияи модули функсия фаҳмо аст, тарҳбандӣ оқилона аст ва нигоҳдорӣ осон аст.